PLC 전장·제어 노트 10 — 수동/원점/자동 모드와 릴레이 판넬의 PLC화
모든 장비 프로그램이 갖추는 수동·원점 복귀·자동 모드 구조, 인덱스 동작에서 정위치 센서가 필요한 이유, 릴레이 회로를 PLC로 옮기는 네 단계 절차를 정리했다.
모든 장비 프로그램이 갖추는 수동·원점 복귀·자동 모드 구조, 인덱스 동작에서 정위치 센서가 필요한 이유, 릴레이 회로를 PLC로 옮기는 네 단계 절차를 정리했다.
100 ms 타이머의 K3은 0.3 s, 카운터 K5000은 5,000타. MOV K1500이 0.1 mm/s 스케일에서 150.0 mm/s가 되는 환산과 스케일 규칙 문서화의 필요성을 정리했다.
하드웨어·소프트웨어 인터록 이중화, 상승·하강 밸브의 상호 배타 래더, 공정 순서도를 SET/RST 스텝으로 1:1 전환하는 픽 앤 플레이스 예제를 정리했다.
X·Y·M·D·T·C 디바이스, 물리 주소 대신 레이블과 구조체를 쓰는 이유, 래더의 AND·OR와 자기유지 회로에서 정지 버튼을 B접점으로 넣는 이유를 정리했다.
PLC는 릴레이 배선을 소프트웨어로 바꾼 장치다. 모듈 구성과 트랜지스터·릴레이 출력의 차이, 그리고 라인 속도 × 스캔 타임으로 생기는 위치 지연을 교재 예제로 계산했다.
노이즈 대책의 순서는 분리 → 차폐 → 필터, 접지는 SG·FG 분리와 1점 접지. E-Stop은 NC 하드와이어드, 이중화 안전 릴레이, 정지 카테고리 선택의 세 원칙으로 정리했다.
I = P/(√3·V·cosφ·η)로 모터 정격 전류를 구하고, 안전율 1.25를 곱해 허용 전류표에서 SQ를 고른다. 5.5 kW와 3.7 kW 예제를 단계별로 검산했다.
NPN은 싱크, PNP는 소스. 전류 방향 하나의 차이가 지락 고장 때 ‘검출됨’과 ‘검출 안 됨’을 가른다. 알루미늄·SUS 검출 시 감지 거리 보정도 가정 수치로 계산했다.
릴레이는 전기로 작동하는 방향제어 밸브다. MC의 접점 융착 위험, 단동과 복동 솔레노이드의 정전 시 거동 차이가 기구의 초기 상태 설계로 이어지는 흐름을 정리했다.
전압은 펌프 압력, 전류는 유량, 저항은 밸브 개도. 옴의 법칙과 전력식을 유압 동력식과 1:1로 맞추고, DC 24 V 제어 전원과 AC 380 V 동력 전원을 왜 분리하는지 정리했다.
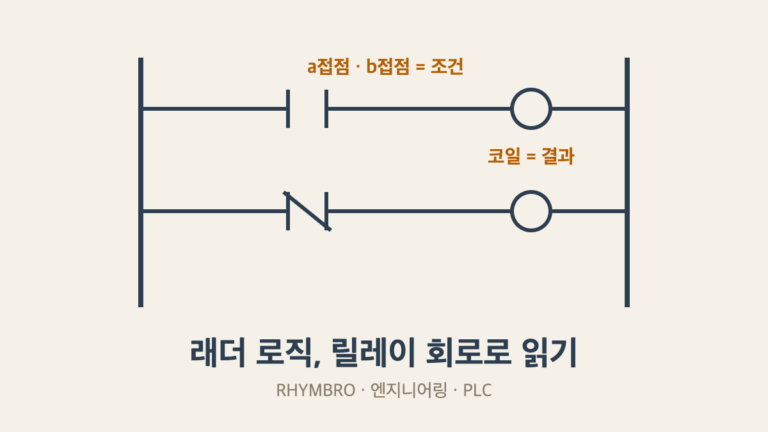
래더 다이어그램을 소프트웨어가 아니라 릴레이 회로의 연장으로 읽는 법. 스캔 사이클을 캠축에 비유해 이해하고, 기계 엔지니어가 PLC를 배우는 순서를 정리했다.