제1원리 질문. 장비가 멈췄을 때 원인을 어떻게 바로 찾는가. 공정을 스텝마다 내부 릴레이 하나에 할당해 두면, 멈춘 스텝 번호가 곧 멈춘 공정이고 그 스텝의 완료 조건 센서가 곧 점검 대상이 되기 때문이다.
핵심 — 인터록은 간섭 체크의 실시간 버전
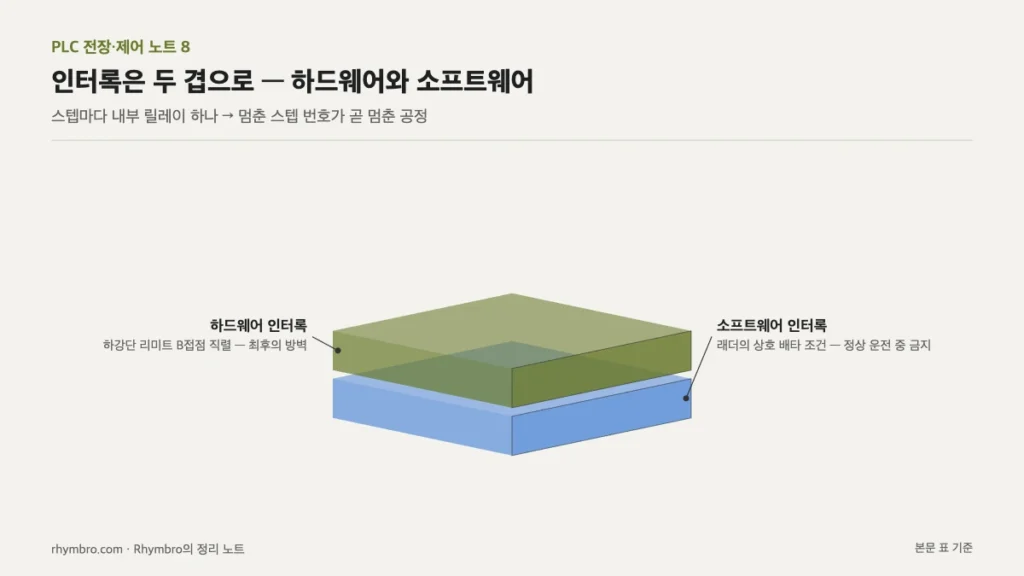
교재 6.3절은 인터록(interlock)을 ‘조건이 갖춰지지 않으면 동작을 금지’하는 로직으로 정의하고, 기계 설계자에게는 간섭 체크의 실시간 버전이라고 설명한다. 철칙은 하드웨어 인터록과 소프트웨어 인터록의 이중화다.
| 계층 | 구현 | 역할 |
|---|---|---|
| 하드웨어 | 상승 밸브 출력 회로에 하강단 리미트의 B접점을 직렬 결선 | 프로그램 폭주·PLC 고장 시 최후의 방벽 |
| 소프트웨어 | 래더에서 상호 배타 조건 삽입 | 정상 운전 중의 논리적 금지 |
|--[ M10 ]--[/Y1 ]--[/X5 ]---------( Y0 )--|
  상승지령   하강출력  상한리미트     상승밸브
             중 아님
|--[ M11 ]--[/Y0 ]--[/X6 ]---------( Y1 )--|
  하강지령   상승출력  하한리미트     하강밸브
             중 아님
상승 밸브 Y0의 조건에 하강 밸브 Y1의 B접점을, Y1의 조건에 Y0의 B접점을 서로 넣어 동시 출력을 원천 봉쇄한다. 복동 실린더의 양쪽 포트에 동시에 압을 거는 사고를 막는 표준 패턴이다.
공학적 근거 — SET/RST 스텝 패턴
6.4절은 공정 순서도(flow chart)를 SET/RST 스텝 방식으로 1:1 전환한다. 각 스텝을 내부 릴레이 M에 할당하고, ‘현재 스텝 ON + 완료 조건 성립 → 다음 스텝 SET, 현재 스텝 RST’를 반복한다.
각 박스의 ‘완료’ 조건이 곧 그 스텝에서 멈췄을 때 점검할 센서다. 스텝 예제의 Y 번호는 위 인터록 예제와 별개로 붙은 번호다.
(스텝 1: 하강)
|--[ M101 ]----------------------------------( Y0 )--|  하강 밸브
|--[ M101 ]--[ X10 ]---------------------[SET M102]--|
              하강단 센서                  [RST M101]
사례 적용 — 스텝 표는 타이밍 차트와 함께
교재는 이 패턴의 가치를 트러블 위치의 즉시 특정으로 요약한다. 장비가 멈추면 어느 M에서 멈췄는지 모니터링만 하면 되고, 그 스텝의 완료 조건 센서가 곧 점검 대상이다. 그래서 기계 설계자는 스텝 표를 기구 동작 타이밍 차트와 함께 관리해야 한다고 적는다. 확인 문제 4번은 ‘하강 → 클램프 → 상승 → 언클램프’ 4스텝을 같은 패턴으로 작성하게 한다. 예제와 같은 구조로 풀면 스텝 M101~M104에 각각 하강단, 클램프 확인, 상승단, 언클램프 확인 센서가 완료 조건으로 붙는 형태가 된다.
용어 메모
이번 편에 나온 용어를 교재 표기 그대로 영문과 함께 한 줄씩 정리했다.
| 용어 | 영문 | 한 줄 정의 |
|---|---|---|
| 인터록 | interlock | 조건이 갖춰지지 않으면 동작을 금지하는 로직 |
| 상호 배타 | mutual exclusion | 두 출력이 동시에 ON되지 않게 서로의 B접점을 넣는 구조 |
| 스텝 제어 | step control | 공정을 스텝 단위 내부 릴레이로 진행하는 방식 |
| SET/RST | set / reset | 비트를 켜서 유지하거나 끄는 명령 |
내 해석 — Rhymbro가 읽은 것
인터록을 ‘간섭 체크의 실시간 버전’으로 읽으니 3D 모델에서 하던 간섭 검토가 운전 중에도 계속되어야 한다는 뜻으로 이해됐다. 설계 단계에서 찾은 간섭 조건 목록이 그대로 인터록 조건 목록의 초안이 될 수 있다.
스텝 제어는 기구 설계자가 만드는 타이밍 차트를 그대로 옮긴 구조라 기구 쪽에서 읽기 쉽다. 스텝마다 완료 조건이 센서로 정해져 있어야 한다는 점은, 기구 설계 단계에서 ‘이 동작의 끝을 무엇으로 확인하는가’를 센서 배치로 답해 둬야 한다는 요구이기도 하다.
한계로, SET/RST 스텝 패턴은 교재가 제시한 한 가지 표준 방식이라 이상 발생 시 스텝 초기화, 일시 정지 후 재개 같은 처리는 별도로 설계해야 한다.
요약
| 항목 | 정리 |
|---|---|
| 인터록 | 하드웨어 + 소프트웨어 이중화 |
| 상호 배타 | Y0 조건에 [/Y1], Y1 조건에 [/Y0] |
| 스텝 제어 | 현재 스텝 + 완료 조건 → 다음 SET, 현재 RST |
| 가치 | 멈춘 스텝 = 점검할 센서 |
그래서 나는 무엇을 하기로 했나
이번 주는 교재 확인 문제의 4스텝(하강 → 클램프 → 상승 → 언클램프)을 스텝 표로 먼저 쓰고, 각 스텝의 완료 조건 센서가 기구 도면에 실제로 배치되어 있는지 대조해 보기로 했다.
개념과 표의 값은 개인 학습용으로 정리한 이차전지 R2R 전장·PLC 제어 통합교재의 해당 절(본문·현장에서는·확인 문제)을 바탕으로 다시 썼다. 교재의 비유와 용어는 그대로 옮겼고, ‘가정’으로 표시한 수치는 설명용이다.
PLC 전장·제어 노트 · 전체 10편
- PLC 전장·제어 노트 1 — 전압·전류·저항을 유압으로 읽기
- PLC 전장·제어 노트 2 — 릴레이·MC·솔레노이드 밸브, 정전되면 어디로 가는가
- PLC 전장·제어 노트 3 — NPN과 PNP 센서, 지락 때 어느 쪽이 안전한가
- PLC 전장·제어 노트 4 — 전선 굵기 선정, 축 지름 고르듯 계산하기
- PLC 전장·제어 노트 5 — 노이즈·접지와 E-Stop 3원칙
- PLC 전장·제어 노트 6 — PLC 하드웨어와 스캔 타임, 10 mm의 위치 지연
- PLC 전장·제어 노트 7 — 디바이스·레이블과 자기유지 회로
- PLC 전장·제어 노트 8 — 인터록과 SET/RST 스텝 제어
- PLC 전장·제어 노트 9 — 타이머·카운터와 MOV, 정수로 mm를 다루는 법
- PLC 전장·제어 노트 10 — 수동/원점/자동 모드와 릴레이 판넬의 PLC화
같은 카테고리에서 함께 읽기
강의자료 121편
독일어 문법 노트 10 — 관계절, Die Maschine, die wir kauften
관계대명사의 성·수는 선행사를 따르고, 격은 관계절 안에서의 역할로 정해진다. 전치사 + 관계대명사, wo와 was·wer까지 설비·부품 예문으로 정리했다.
독일어 문법 노트 9 — 종속절과 동사 후치, weil·dass·wenn·als
weil·dass·wenn·obwohl·ob가 이끄는 절에서는 활용된 동사가 맨 끝으로 간다. 종속절이 앞에 오면 쉼표를 사이에 두고 동사가 마주 보는 구조, als…
독일어 문법 노트 8 — 형용사 어미변화, 다섯 칸의 -e와 나머지 -en
정관사가 성·격을 표시하면 형용사는 -e나 -en만 붙는다. -e가 오는 자리는 다섯 칸뿐이고 나머지는 전부 -en. 서술 용법에는 어미가 없다는 점까지 정리했다.
[…] PLC 전장·제어 노트 8 — 인터록과 SET/RST 스텝 제어 […]
[…] PLC 전장·제어 노트 8 — 인터록과 SET/RST 스텝 제어 […]
[…] PLC 전장·제어 노트 8 — 인터록과 SET/RST 스텝 제어 […]