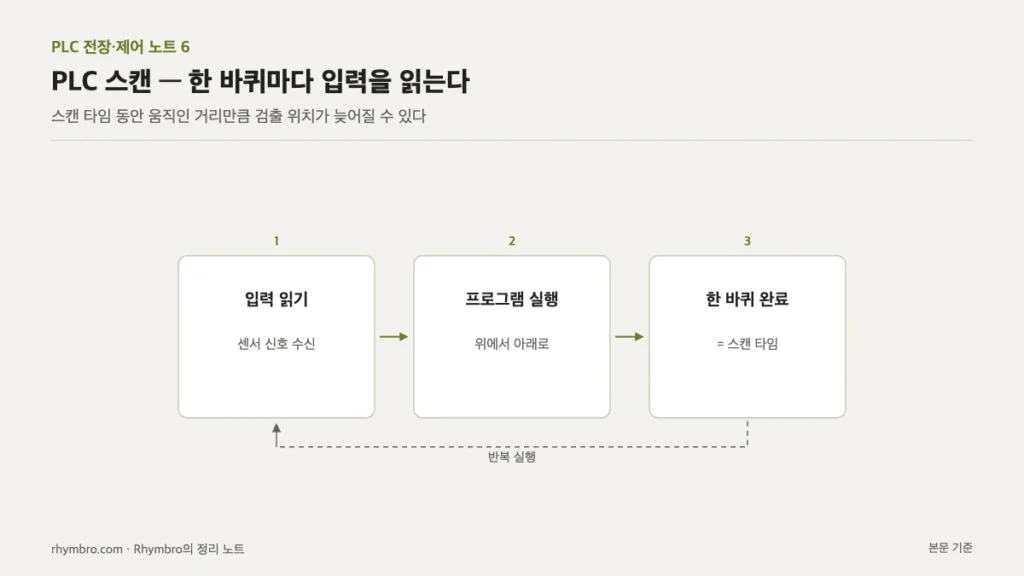
제1원리 질문. PLC가 센서 신호를 ‘늦게’ 보는 이유는 무엇인가. PLC는 프로그램을 위에서 아래로 반복 실행하며 한 바퀴마다 입력을 읽으므로, 한 바퀴 시간(스캔 타임) 동안 움직인 거리만큼 검출 위치가 늦어질 수 있기 때문이다.
핵심 — 배선이 데이터가 되는 순간
교재 4.1절은 PLC 이전의 장비가 수백 개의 릴레이를 전선으로 엮어 시퀀스를 구성했고, 동작 하나를 바꾸려면 배선을 뜯어야 했다고 설명한다. PLC는 이 릴레이 배선을 소프트웨어로 대체한 장치다. 교재의 비유는 캠 형상을 깎아 만들던 동작 프로파일을 서보 모터의 전자 캠 데이터로 바꾼 전환이다. 형상(배선)이 데이터(프로그램)가 되는 순간 수정 비용이 0에 수렴한다.
| 모듈 | 역할 | 기계적 비유 |
|---|---|---|
| 전원 모듈 | AC 입력 → 내부 DC 공급 | 유압 파워 유닛 |
| CPU 모듈 | 프로그램 연산·실행 | 사람의 두뇌 겸 캠축 |
| 입력 모듈(X) | 센서·스위치 신호 수신 | 리미트·검출 기구 |
| 출력 모듈(Y) | 밸브·릴레이·램프 구동 | 액추에이터 조작단 |
| 특수 모듈 | 아날로그·위치결정·통신 | 전용 지그·측정기 |
출력 모듈은 부하에 따라 트랜지스터 출력(DC, 고속·수명 무제한)과 릴레이 출력(AC/DC 겸용, 기계 접점 수명 있음)을 구분해 결선하고, 솔레노이드 밸브·표시등은 트랜지스터 출력이 표준이라고 교재는 적는다.
공학적 근거 — 스캔 타임 갭 계산
위치 지연은 Δx = v × tscan로 어림한다. Δx는 최대 위치 지연(mm), v는 라인 속도(mm/s), tscan은 스캔 타임(s)이다.
| 경우 | 계산 | 최대 지연 |
|---|---|---|
| 교재 예제: 1,000 mm/s(60 m/min), 10 ms | 1,000 × 0.010 | 10 mm |
| 교재 확인 문제: 1,500 mm/s, 8 ms | 1,500 × 0.008 | 12 mm |
| 가정: 500 mm/s, 10 ms | 500 × 0.010 | 5 mm |
| 가정: 2,000 mm/s, 10 ms | 2,000 × 0.010 | 20 mm |
지연은 속도에 정비례한다. 고속 타발기의 위치 오차, 마크 센서 기준 커팅 오차의 상당수가 이 갭에서 나온다고 교재는 적는다.
사례 적용 — 대책의 순서
교재가 제시한 검토 순서는 세 단계다. ① 해당 입력만 인터럽트(interrupt) 입력 또는 고속 카운터 모듈로 처리, ② 위치결정 모듈의 외부 트리거 기능 사용(PLC 스캔을 거치지 않고 하드웨어가 직접 래치), ③ 스캔 타임 자체의 단축(프로그램 구조 개선)이다. 현장 메모도 하나 있다. 스캔 타임보다 짧은 펄스 신호(고속 근접 센서의 통과 신호 등)는 일반 입력으로는 읽히지 않고 누락되므로 입력 응답 시간 설정과 펄스 폭을 반드시 대조해야 한다.
용어 메모
이번 편에 나온 용어를 교재 표기 그대로 영문과 함께 한 줄씩 정리했다.
| 용어 | 영문 | 한 줄 정의 |
|---|---|---|
| 스캔 타임 | scan time | PLC가 프로그램을 한 바퀴 실행하는 시간 |
| 인터럽트 입력 | interrupt input | 스캔과 무관하게 즉시 처리되는 입력 |
| 고속 카운터 | high-speed counter | 빠른 펄스를 하드웨어로 세는 모듈 |
| 래치 | latch | 트리거 순간의 값을 하드웨어가 붙잡아 두는 기능 |
내 해석 — Rhymbro가 읽은 것
Δx = v × t라는 단순한 곱이 설비 정밀도의 한계를 정한다는 점이 인상적이다. 기구를 아무리 정밀하게 만들어도 제어가 신호를 10 mm 늦게 보면 그 정밀도는 쓸모가 없다. 기구 공차와 제어 지연을 같은 mm 단위로 나란히 놓고 봐야 한다.
대책 순서가 ‘그 입력만 따로 빼기’에서 시작한다는 점도 기억해 둔다. 스캔 타임 단축은 마지막 수단이고, 고속이 필요한 신호를 식별해 하드웨어 경로로 보내는 것이 먼저라는 판단 순서다.
한계로, Δx = v × tscan는 최대 지연의 어림이라 실제 지연은 입력 필터 시간, 출력 응답 시간, 스캔 중 신호가 들어온 시점에 따라 달라진다.
요약
| 항목 | 정리 |
|---|---|
| PLC | 릴레이 배선을 소프트웨어로 대체 |
| 출력 | 트랜지스터(고속) / 릴레이(접점 수명) |
| 위치 지연 | Δx = v × tscan, 1,000 mm/s × 10 ms = 10 mm |
| 대책 | 인터럽트·고속 카운터 → 외부 트리거 → 스캔 단축 |
그래서 나는 무엇을 하기로 했나
이번 주는 설계 중인 라인의 마크 센서·커팅 위치에 대해 라인 속도와 예상 스캔 타임으로 최대 지연을 계산해, 허용 커팅 공차와 비교하는 표를 만들기로 했다.
개념과 표의 값은 개인 학습용으로 정리한 이차전지 R2R 전장·PLC 제어 통합교재의 해당 절(본문·현장에서는·확인 문제)을 바탕으로 다시 썼다. 교재의 비유와 용어는 그대로 옮겼고, ‘가정’으로 표시한 수치는 설명용이다. 계산은 파이썬으로 검산했다.
PLC 전장·제어 노트 · 전체 10편
- PLC 전장·제어 노트 1 — 전압·전류·저항을 유압으로 읽기
- PLC 전장·제어 노트 2 — 릴레이·MC·솔레노이드 밸브, 정전되면 어디로 가는가
- PLC 전장·제어 노트 3 — NPN과 PNP 센서, 지락 때 어느 쪽이 안전한가
- PLC 전장·제어 노트 4 — 전선 굵기 선정, 축 지름 고르듯 계산하기
- PLC 전장·제어 노트 5 — 노이즈·접지와 E-Stop 3원칙
- PLC 전장·제어 노트 6 — PLC 하드웨어와 스캔 타임, 10 mm의 위치 지연
- PLC 전장·제어 노트 7 — 디바이스·레이블과 자기유지 회로
- PLC 전장·제어 노트 8 — 인터록과 SET/RST 스텝 제어
- PLC 전장·제어 노트 9 — 타이머·카운터와 MOV, 정수로 mm를 다루는 법
- PLC 전장·제어 노트 10 — 수동/원점/자동 모드와 릴레이 판넬의 PLC화
같은 카테고리에서 함께 읽기
강의자료 121편
독일어 문법 노트 10 — 관계절, Die Maschine, die wir kauften
관계대명사의 성·수는 선행사를 따르고, 격은 관계절 안에서의 역할로 정해진다. 전치사 + 관계대명사, wo와 was·wer까지 설비·부품 예문으로 정리했다.
독일어 문법 노트 9 — 종속절과 동사 후치, weil·dass·wenn·als
weil·dass·wenn·obwohl·ob가 이끄는 절에서는 활용된 동사가 맨 끝으로 간다. 종속절이 앞에 오면 쉼표를 사이에 두고 동사가 마주 보는 구조, als…
독일어 문법 노트 8 — 형용사 어미변화, 다섯 칸의 -e와 나머지 -en
정관사가 성·격을 표시하면 형용사는 -e나 -en만 붙는다. -e가 오는 자리는 다섯 칸뿐이고 나머지는 전부 -en. 서술 용법에는 어미가 없다는 점까지 정리했다.
[…] PLC 전장·제어 노트 6 — PLC 하드웨어와 스캔 타임, 10 mm의 위치 지연 […]
[…] PLC 전장·제어 노트 6 — PLC 하드웨어와 스캔 타임, 10 mm의 위치 지연 […]
[…] PLC 전장·제어 노트 6 — PLC 하드웨어와 스캔 타임, 10 mm의 위치 지연 […]
[…] PLC 전장·제어 노트 6 — PLC 하드웨어와 스캔 타임, 10 mm의 위치 지연 […]